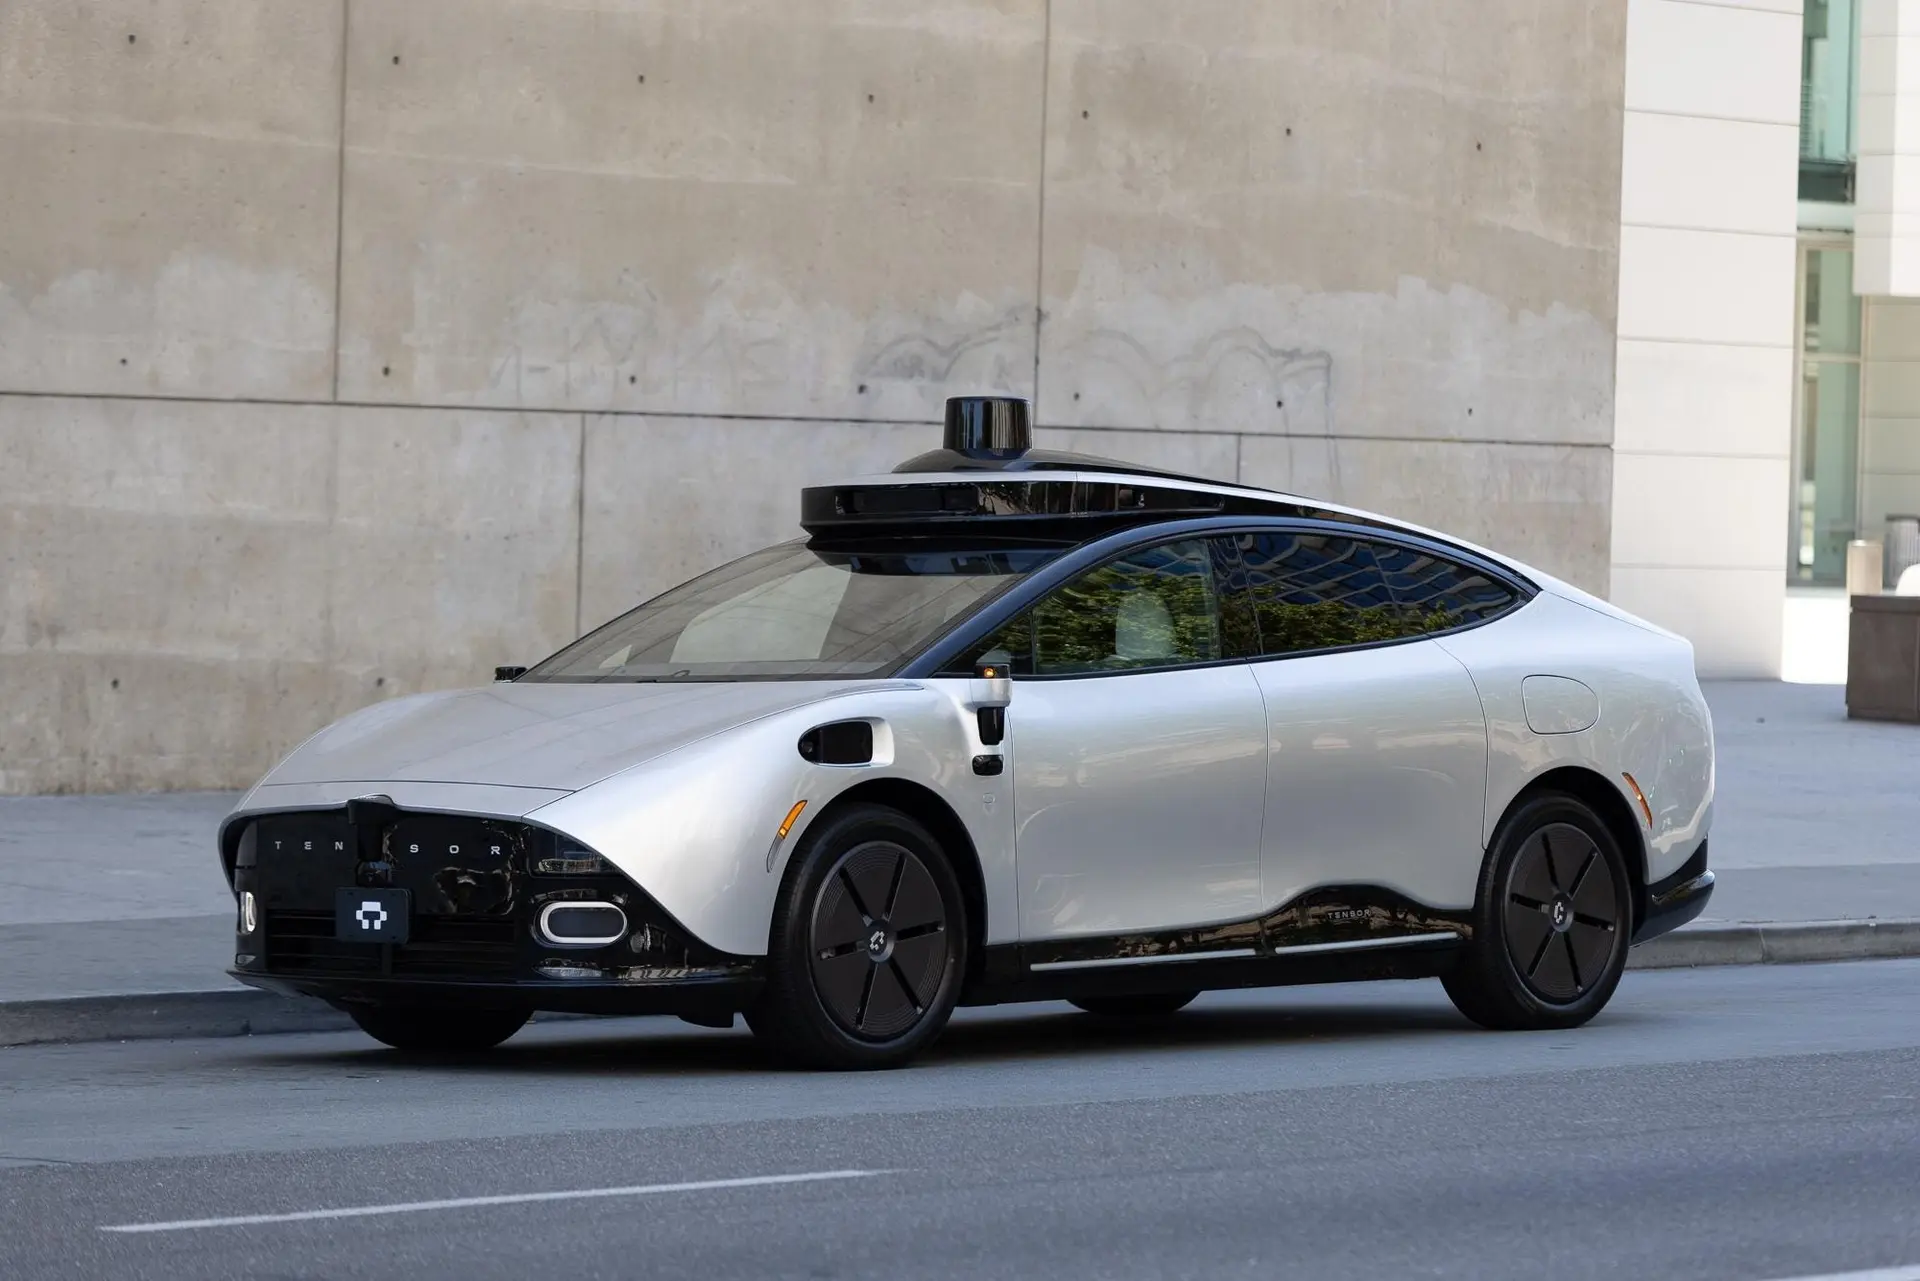
خودروهای خودران با استفاده از فناوریهای پیشرفته و حسگرهای مختلف، قادر به تشخیص دقیق محیط اطراف خود هستند. این سیستمها با ترکیب دادههای مختلف، از جمله تصاویر، امواج رادار، لیزر و اطلاعات حسگرهای دیگر، یک تصویر سهبعدی و دینامیک از دنیای بیرون ایجاد میکنند. اما چگونه این فرآیند دقیقاً انجام میشود؟ در این مقاله به بررسی روشهای تشخیص محیط توسط خودروهای خودران و پاسخ به پرسشهای مهم در این زمینه میپردازیم.
۱. حسگرهای اصلی در خودروهای خودران
خودروهای خودران از مجموعهای از حسگرها برای تشخیص محیط استفاده میکنند. این حسگرها هر کدام وظایف خاصی دارند و با همکاری یکدیگر، اطلاعات کامل و دقیقی از اطراف خودرو فراهم میآورند. مهمترین حسگرهای مورد استفاده عبارتند از:
- کامراهای دید: این حسگرها تصاویر رنگی و با کیفیت بالا از محیط اطراف خودرو ثبت میکنند. این تصاویر برای تشخیص علائم راهنمایی، چهره سرنشینان، و حتی تشخیص حالت راننده استفاده میشوند. اما محدودیت اصلی این حسگرها، عملکرد ضعیف در شرایط کمنور یا تاریکی است.
- رادار: رادارها با استفاده از امواج رادیویی، فاصله، سرعت و جهت حرکت اشیاء اطراف خودرو را اندازهگیری میکنند. این حسگرها در شرایط مختلف آب و هوایی مانند باران یا مه عملکرد خوبی دارند و برای تشخیص خودروهای دیگر و اشیاء ثابت بسیار مفید هستند.
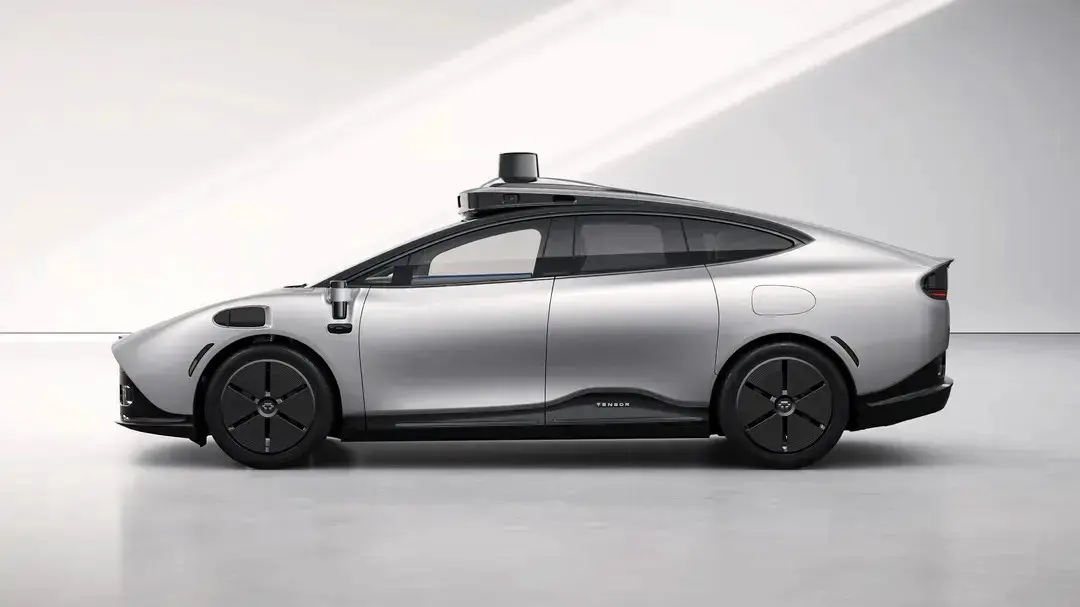
- لیدار (LiDAR): این حسگر با استفاده از لیزر، نقشه سهبعدی دقیقی از محیط اطراف خودرو ایجاد میکند. لیدارها قادر به تشخیص اشیاء در فاصلههای طولانی و با دقت بالا هستند و در شرایط مختلف نور و آب و هوایی عملکرد قابل قبولی دارند. اما قیمت بالا و حجم فیزیکی بزرگ یکی از چالشهای استفاده از این حسگرها است.
- سونار: حسگرهای سونار با استفاده از امواج صوتی، فاصله اشیاء نزدیک مانند مانعهای جلوی خودرو را اندازهگیری میکنند. این حسگرها معمولاً در سیستمهای کمک پارکینگ استفاده میشوند.
- IMU (سنسور حرکت): این سنسور با اندازهگیری حرکت و جهتگیری خودرو، اطلاعاتی در مورد سرعت، شتاب و زاویه چرخش خودرو فراهم میآورد. این اطلاعات برای ترکیب با دادههای دیگر حسگرها و ایجاد یک مدل دقیق از موقعیت خودرو استفاده میشود.
هر یک از این حسگرها اطلاعاتی را جمعآوری میکنند که توسط سیستمهای پردازش مرکزی خودرو ترکیب و تحلیل میشوند. این ترکیب دادهها به خودرو اجازه میدهد تا محیط اطراف را بهطور کامل درک کند و تصمیمات هوشمندانهای برای حرکت و کنترل بگیرد.
۲. چگونه دادههای حسگرها ترکیب میشوند؟
دادههای جمعآوری شده توسط حسگرها بهطور مستقل کافی نیستند و باید با یکدیگر ترکیب شوند تا یک تصویر کامل از محیط ایجاد شود. این فرآیند با استفاده از الگوریتمهای هوش مصنوعی و پردازش دادههای پیچیده انجام میشود. در این بخش به بررسی مراحل ترکیب دادهها میپردازیم:
- پردازش اولیه: دادههای خام از هر حسگر توسط پردازندههای مخصوص فیلتر و پردازش میشوند. برای مثال، تصاویر ثبت شده توسط کامراها به منظور حذف نویز و بهبود کیفیت پردازش میشوند.
- کالیبراسیون: حسگرها باید بهطور دقیق کالیبره شوند تا دادههای آنها با یکدیگر همخوانی داشته باشند. این کار با استفاده از روشهای ریاضی و آزمایشهای دقیق انجام میشود.
- فشردهسازی و ترکیب: دادههای پردازش شده توسط حسگرها به یک مدل مشترک تبدیل میشوند. این مدل شامل اطلاعاتی مانند موقعیت سهبعدی اشیاء، سرعت آنها، و نوع اشیاء است.
- پردازش هوش مصنوعی: الگوریتمهای یادگیری ماشین و شبکههای عصبی از دادههای ترکیب شده برای تشخیص اشیاء، پیشبینی حرکت و تصمیمگیری استفاده میکنند. این الگوریتمها با آموزش بر روی میلیونها داده، قادر به تشخیص دقیق اشیاء و شرایط مختلف هستند.
این فرآیند پیچیده، به خودرو اجازه میدهد تا محیط اطراف را بهطور واقعی و زمانبر درک کند و واکنشهای مناسب را نشان دهد. برای مثال، اگر یک پیادهرو در جلوی خودرو ظاهر شود، سیستم با ترکیب دادههای لیدار، رادار و کامرا، میتواند فاصله، سرعت و جهت حرکت پیادهرو را تشخیص داده و تصمیم بگیرد که آیا باید توقف کرد یا مسیر خود را تغییر دهد.
۳. چالشهای تشخیص محیط در خودروهای خودران
در حالی که فناوریهای تشخیص محیط در خودروهای خودران پیشرفتهای قابل توجهی داشتهاند، هنوز چالشهایی وجود دارد که باید حل شوند:
- شرایط آب و هوایی: باران، برف، مه و نور خورشید میتوانند عملکرد حسگرها را تحت تأثیر قرار دهند. برای مثال، باران میتواند دادههای لیدار را مختل کند و مه میتواند دید کامراها را کاهش دهد.
- محدودیتهای حسگرها: هر حسگر دارای محدودیتهایی است. برای مثال، لیدارها در فاصلههای بسیار طولانی دقت خود را از دست میدهند و رادارها نمیتوانند جزئیات دقیقی از اشیاء را تشخیص دهند.
- پردازش دادههای بزرگ: حجم زیادی از دادهها توسط حسگرها جمعآوری میشود که نیاز به پردازش سریع و موثر دارد. این موضوع نیازمند سختافزارهای قدرتمند و الگوریتمهای بهینه است.
- تغییرات محیطی: محیطهای شهری با تغییرات سریع و غیرقابل پیشبینی، مانند ترافیک سنگین، تغییر مسیرهای ناگهانی و حضور پیادهروها، چالشهایی برای سیستمهای تشخیص محیط ایجاد میکنند.
پژوهشگران و شرکتهای تولیدکننده خودروهای خودران بهطور مداوم در حال بهبود این فناوریها هستند. استفاده از حسگرهای ترکیبی، بهبود الگوریتمهای هوش مصنوعی و توسعه سختافزارهای پیشرفته، برخی از راهکارهایی هستند که برای حل این چالشها در نظر گرفته میشوند.
۴. نقش هوش مصنوعی در تشخیص محیط
هوش مصنوعی و به ویژه یادگیری عمیق، نقش اساسی در تشخیص محیط توسط خودروهای خودران ایفا میکند. این فناوریها قادر هستند تا از دادههای حسگرها یاد بگیرند و الگوریتمهایی را توسعه دهند که میتوانند اشیاء مختلف را تشخیص دهند و رفتار آنها را پیشبینی کنند. برخی از کاربردهای هوش مصنوعی در این زمینه عبارتند از:
- تشخیص اشیاء: شبکههای عصبی convolutional (CNN) قادر به تشخیص اشیاء مانند خودروها، پیادهروها، علائم راهنمایی و حتی حیوانات هستند. این شبکهها با آموزش بر روی میلیونها تصویر، میتوانند اشیاء را با دقت بالا تشخیص دهند.
- پیشبینی حرکت: الگوریتمهای پیشبینی حرکت با استفاده از دادههای تاریخی و فعلی، مسیر و رفتار اشیاء اطراف خودرو را پیشبینی میکنند. این اطلاعات برای تصمیمگیری در مورد حرکت خودرو بسیار مهم است.
- کمک به تصمیمگیری: سیستمهای هوش مصنوعی با ترکیب دادههای مختلف، به خودرو کمک میکنند تا تصمیمات مناسب را در شرایط مختلف بگیرد. برای مثال، در صورت وجود یک خطر احتمالی، سیستم میتواند تصمیم بگیرد که آیا باید سرعت را کاهش داد یا مسیر را تغییر دهد.
پیشرفتهای اخیر در زمینه یادگیری ماشین و پردازش دادههای بزرگ، امکان توسعه سیستمهای تشخیص محیط پیچیدهتر و دقیقتر را فراهم آورده است. این پیشرفتها به خودروهای خودران اجازه میدهند تا در شرایط مختلف و پیچیدهتری عملکرد خوبی داشته باشند.
۵. آینده تشخیص محیط در خودروهای خودران
با پیشرفت فناوریها، آینده تشخیص محیط در خودروهای خودران بسیار روشن به نظر میرسد. برخی از پیشرفتهای احتمالی شامل:
- حسگرهای کوچکتر و ارزانتر: توسعه حسگرهای لیدار و رادار با قیمت پایینتر و حجم کمتر، امکان استفاده گستردهتر از این فناوریها را فراهم میآورد.
- پردازش دادههای ابری: استفاده از پردازش ابری میتواند حجم دادههای پردازش شده توسط خودرو را کاهش داده و نیاز به سختافزارهای قدرتمند داخل خودرو را کاهش دهد.
- ارتباط بین خودروها: فناوریهای ارتباطی مانند V2V (Vehicle-to-Vehicle) و V2I (Vehicle-to-Infrastructure) میتوانند اطلاعات بیشتری را بین خودروها و زیرساختهای شهری مبادله کنند، که این امر به بهبود تشخیص محیط کمک میکند.
- بهرهگیری از دادههای بزرگ: با افزایش حجم دادههای جمعآوری شده از خودروهای خودران، الگوریتمهای هوش مصنوعی میتوانند دقیقتر و هوشمندانهتر شوند.
این پیشرفتها به خودروهای خودران اجازه میدهند تا در آینده نزدیک، بهطور کامل مستقل عمل کنند و نیاز به دخالت انسان را به حداقل برسانند. با این حال، هنوز چالشهایی مانند اطمینان از امنیت سیستمها، حل مشکلات قانونی و اجتماعی، و بهبود عملکرد در شرایط مختلف وجود دارد که باید برطرف شوند.
برای اطلاعات بیشتر در مورد فناوریهای نوین در زمینه خودروهای خودران و چگونگی عملکرد آنها، میتوانید به مقالات مرتبط در چجوره مراجعه کنید.